


Makîneya Frezkirinê ya Serê Dijber a BOSM-6010
1. Bikaranîna makîneyê:
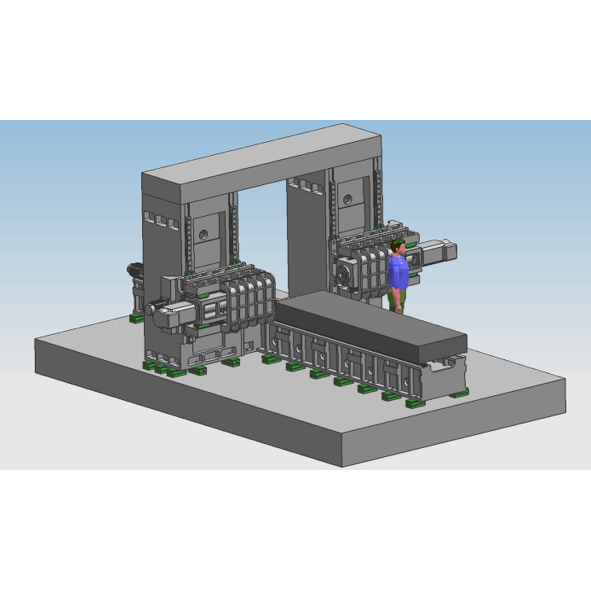
Makîneya borandin û frezkirinê ya du-stûnî ya serî bi serî ya BOSM-6000* 1000 a CNC-ya tîrêjê sabît makîneyek taybetî ye ji bo hilberandina dest/çîpên ekskavatorê. Balîf, dikare hilberandina bilez a perçeya kar pêk bîne, perçeya kar dikare di nav rêza lêdana bi bandor de were qulkirin, frezkirin û borandin, perçeya kar dikare di carekê de li cîhê xwe were hilberandin (hewcedarî bi kelepçekirina duyemîn tune), leza barkirin û daxistinê bilez e, leza bicihkirinê bilez e, û rastbûna hilberandinê bilind e. Bandoriya hilberandinê ya bilind, bilind.
2.Makîne awayîtaybetmendî:
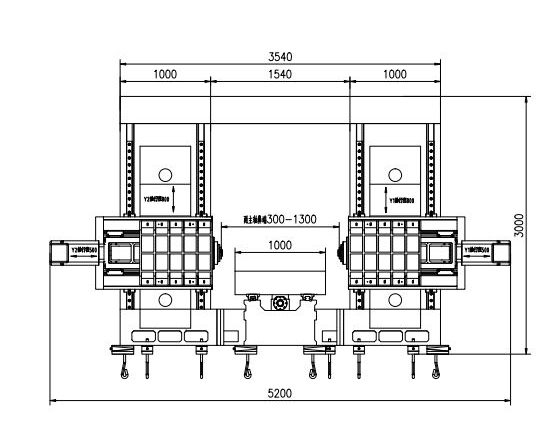
Pêkhateyên sereke yên makîneyê: nivîn, maseya kar, stûnên çep û rast, tîrêj, tîrêjên girêdana gantryê, zincîr, beran, û hwd., perçeyên mezin ji qalibkirina qûma rezîn, qalibkirina hesinê gewr 250 ya bi kalîte bilind têne çêkirin, di çala qûma germ de têne germ kirin → pîrbûna lerizînê → dermankirina germê. Germkirina firnê → pîrbûna lerizînê → makîneya hişk → pîrbûna lerizînê → germkirina firna germ → pîrbûna lerizînê → qedandin, stresa neyînî ya perçeyan bi tevahî ji holê radike, û performansa perçeyan sabît dihêle. Nivîna sabît, stûnên çep û rast, gantryê, û maseya kar dimeşin; Ew xwedî fonksiyonên frezkirin, kolandin, qulkirin, noqkirin, lêdan, û hwd. Rêbaza sarkirina amûrê sarkirina derveyî ye. Makîneya amûrê 5 eksên xwarinê dihewîne, ku dikarin girêdana 4-eksan û çalakiya yekane ya 5-eksan pêk bînin. 2 serên hêzê hene. Eksên makîneyê û serê hêzê di wêneyê jêrîn de têne nîşandan. X


2.1.Avahiya sereke ya beşa xwarina veguheztina axî
2.1.1.X-eksen:Maseya kar bi alî ve li ser rêhesinê rêber ê nivîna sabît dizivire.
Ajotina X 1-eksen: Motora servo ya AC û kêmkera planetar a rastbûna bilind ji hêla pêça topê ve tê ajotin da ku tevgera tebeqeya xebatê bimeşîne da ku tevgera xêzikî ya eksena X-ê pêk bîne.
Forma rêberiya rêhesinê: du rêhesinên rêberiya xêzikî yên rastbûna bihêz-bihêz danîn.
2.1.2 Eksena Z1:Serê hêzê û zincîrek li aliyê pêşiyê yê stûnê bi awayekî vertîkal hatine sazkirin, û li ser rêhesina rêberê stûnê jor û jêr diçin û tên.
Veguhestina eksena Z1: Motora servo ya AC û çerxa senkronîze ji bo ajotina pêça topê têne bikar anîn da ku zincîrê ajotin da ku tevgera xêzikî ya eksena Z pêk were.
2.1.3 Eksena Z2:Serê hêzê û zincîrek li aliyê pêşiyê yê stûnê bi awayekî vertîkal hatine sazkirin, û li ser rêhesina rêberê stûnê jor û jêr diçin û tên.
Veguhestina eksena Z2: Motora servo ya AC û çerxa senkronîze ji bo ajotina pêça gogê têne bikar anîn da ku zincîrê ajotin da ku tevgera xêzikî ya eksena Z pêk were.
2.1.4 Eksena Y1:Zincîra serê elektrîkî li aliyê pêş ê stûna rastê bi awayekî vertîkal hatiye sazkirin, û li ser rêhesinê rêberiya stûnê çep û rastê dizivire.
Veguhestina Y1-axê: Motora servo ya AC û kêmkera gerstêrkê ya rastbûna bilind tê bikar anîn da ku ram biavêje da ku bi navgîniya pêça golê ve biçe da ku tevgera xêzik a axa Y1-ê fêm bike.
2.1.5 eksena Y2:Zincîra serê hêzê li aliyê pêş ê stûna rastê bi awayekî vertîkal hatiye sazkirin, û li ser rêhesinê rêberê stûnê ber bi çep û rastê ve dizivire.
Veguhestina Y2-axe: Motora servo ya AC û kêmkera gerstêrkê ya rastbûna bilind tê bikar anîn da ku ram biavêje nav pêça golê da ku tevgera xêzik a Y2-axe fêm bike.
2.2.Serê hêza qulkirin û frezkirinê (tevî serê hêzê 1 û 2) avahiyek bergê çargoşeyî dipejirîne, rêbaza rêberiya rêhesinî ya têl-hişk a herî pêşkeftî ye, rêhesinî hişk bi piştgiriyek xurt dorpêçkirî ye, 4 cotên rêberiya rêhesinî yên xêzik têne rêve kirin, û ajoker motora servo ya AC dipejirîne. Kembera senkronîk (i=2) û veguheztina pêça topê ya rastîn diajo, serê hêzê motora servo dipejirîne da ku bi kembera senkronîk û çerxa senkronîk hêdî bibe, ji hêla cotek rêberiya rêhesinî ya rastîn a giran ve tê rêve kirin, û pêça topê ya vertîkal diajo da ku bizivire, serê hêzê tevgera vertîkal a jor û jêr pêk tîne, û bi barek hevsengiya nîtrojenê ve hatî saz kirin da ku kapasîteya hilgirtina serê makîneyê li ser pêç û motora servo kêm bike. Motora eksena Z xwedî fonksiyonek frena otomatîk e. Di rewşa qutbûna elektrîkê de, frena otomatîk dê şafta motorê bi hişkî bigire, da ku ew nikaribe bizivire. Dema ku dixebite, dema ku bita sondajê li perçeya kar nekeve, ew ê bi lez were xwarin; dema ku bita sondajê li perçeya kar bikeve, ew ê bixweber biguhezîne xwarina xebatê. Dema ku bita sondajê dikeve perçeya kar, ew ê bixweber biguhezîne vegerandina bilez; Dema ku serê bitê qulkirinê ji perçeya kar derdikeve û digihîje pozîsyona diyarkirî, maseya kar dê biçe pozîsyona qula din da ku gerandina otomatîk pêk bîne. Serê hêzê tevliheviya têl û rêhesinê hişk bikar tîne, ku ne tenê leza xebitandina alavan misoger dike, lê di heman demê de hişkbûna alavan jî pir zêde dike. Û ew dikare fonksiyonên qulkirina qulên kor, frezkirin, şaftekirin, şikandina çîpan, rakirina çîpan a otomatîk, û hwd. pêk bîne, ku hilberîna kedê baştir dike.

(serê hêzê yê çepê)
2.3. Rakirina çîpan û sarkirin
Li her du aliyên binê maseya kar, konveyorên çîpên zincîrî yên spiral û pêçayî hatine sazkirin, û çîp dikarin di dawiyê de bi du qonaxên plakayên zincîrî û spiral bixweber ber bi konveyora çîpê ve werin avêtin da ku hilberîna şaristanî pêk were. Pompeyek sarkirinê di depoya sarincokê ya konveyora çîpê de heye, ku dikare ji bo sarkirina derveyî ya amûrê were bikar anîn da ku performansa qulkirinê û temenê karûbarê bitê qulkirinê were misoger kirin, û sarincok dikare were vegerandin.
3.Sîstema kontrola hejmarî ya dîjîtal a tevahî:
3.1.Bi fonksiyona şikandina çîpê re, dema şikandina çîpê û çerxeya şikandina çîpê dikare li ser navbeynkariya mirov-makîneyê were saz kirin.
3.2.Bi fonksiyona hildana amûran, bilindahiya hildana amûran dikare li ser navrûya mirov-makîneyê were danîn. Dema ku qulkirin digihîje vê bilindahiyê, perçeya qulkirinê bi lez û bez ber bi jorê parçeya kar ve tê rakirin, û dûv re perçeyên qulkirinê têne avêtin, û dûv re bi lez ber bi rûyê qulkirinê ve têne şandin û bixweber vediguherin kar.
3.3.Qutiya kontrola xebitandina navendî û yekîneya destan pergala kontrola hejmarî bikar tînin û bi navbeynkariya USB û dîmendera krîstala şile ya LCD-yê ve hatine sazkirin. Ji bo hêsankirina bernamekirin, hilanîn, nîşandan û ragihandinê, navbeynkariya xebitandinê fonksiyonên wekî diyaloga mirov-makîneyê, telafîkirina xeletiyan û alarma otomatîk hene.
3.4.Amûr xwedî fonksiyona pêşdîtin û ji nû ve vekolîna pozîsyona kunê berî pêvajoyê ye, û operasyon pir hêsan e.
4Rûnê otomatîk
Çêlekên rêberên xêzikî yên rastbûna makîneyê, cotên pêçên topê yên rastbûna rastbûnê û cotên din ên tevgera rastbûna bilind bi pergalên rûnkirinê yên otomatîkî ve hatine stendin. Pompa rûnkirinê ya otomatîk rûnê zextê derdixe, û odeya rûnê rûnkirinê ya hejmarî dikeve nav rûnê. Piştî ku odeya rûnê bi rûn tijî dibe, dema ku zexta pergalê digihîje 1.4-1.75Mpa, guhêrbarê zextê di pergalê de tê girtin, pomp radiweste, û valva dakêşanê di heman demê de vala dibe. Dema ku zexta rûnê di rê de ji 0.2Mpa kêmtir dibe, rûnkera hejmarî dest bi dagirtina xala rûnkirinê dike û dagirtina rûnê temam dike. Ji ber dabînkirina rast a rûnê ya enjeksiyonerê rûnê hejmarî û tespîtkirina zexta pergalê, dabînkirina rûnê pêbawer e, piştrast dike ku li ser rûyê her cotek kînematîk fîlimek rûn heye, sürtûn û aşîn kêm dike, û pêşî li zirara li avahiya hundurîn a ji ber germbûna zêde digire. , ji bo misogerkirina rastbûn û temenê makîneyê. Li gorî cotek rêberên xêzikî yên şemitokî, cotek rêberên xêzikî yên gêrkirî yên ku di vê makîneyê de têne bikar anîn rêzek avantaj hene:
① Hestiyariya tevgerê zêde ye, katsayiya xişandinê ya rêhesina rêbernameya gerok piçûk e, tenê 0.0025 ~ 0.01, û hêza ajotinê pir kêm dibe, ku tenê bi 1/10 ya makîneyên asayî re wekhev e.
② Cûdahiya di navbera xişandina dînamîk û statîk de pir piçûk e, û performansa şopandinê pir baş e, ango, navbera demê di navbera sînyala ajotinê û çalakiya mekanîkî de pir kurt e, ku ev yek ji bo baştirkirina leza bersivê û hesasiyeta pergala kontrola hejmarî guncan e.
③ Ew ji bo tevgera xêzikî ya bilez minasib e, û leza wê ya tavilê nêzîkî 10 carî ji ya rêwiyên rêberên lêdanê bilindtir e.
④ Ew dikare tevgera bêveqetandî pêk bîne û hişkbûna tevgerê ya pergala mekanîkî baştir bike.
⑤Ji hêla hilberînerên profesyonel ve hatî hilberandin, ew xwedî rastbûnek bilind, pirrengiya baş û lênêrîna hêsan e.

5Jîngeha bikaranîna makîneyê:
Dabînkirina hêzê: sê-qonax AC380V ± 10%, 50Hz ± 1 Germahiya hawîrdorê: 0 ° ~ 45 °
Pênc, Parametreyên teknîkî yên sereke:


| cins | BOSM4014 | |
| Mezinahiya herî zêde ya karê pêvajoyê | Dirêjahî × firehî × bilindahî (mm) 4000 × 1600 × 1000 | |
| Xwarina herî zêde ya Gantry | Firehî (mm) | 2300 |
| mezinahiya maseya xebatê | Dirêjahî X Firehî (mm) | 4000*1400 |
|
Serê sondajê yê celebê beranê yê horizontal serê hêzê yek du
| Hejmar (2) | 2 |
| Konîkbûna milê | BT50 | |
| Qûtra qulkirinê (mm) | Φ2-Φ60 | |
| Çatra lêdanê (mm) | M3-M30 | |
| Dirêjahiya dîska mêşhingivê (mm) | 300 | |
| Leza milê (r/min) | 30~6000 | |
| Hêza motora servo spindle (kw) | 37 | |
| Dûrahiya pozê milê ji navenda maseyê (mm) | 650-1150 | |
| Lêdana çep û rastê ya yek beranê (mm) | 500 | |
| Dûrahiya di navbera navenda beranê û rûbera maseyê de (mm) | 200-1400 | |
| Lêdana jor û jêr a ram (mm) | 1200 | |
| Dubarekirin | 300mm*300mm | ±0.02 |
| Pîvanên Amûrên Makîneyê | Dirêjahî × firehî × bilindahî (mm) | li gorî nexşeyan |
| Giraniya giştî (t) | (nêzîkî) 36 | |

Parametreyên jorîn parametreyên sêwirana pêşîn in. Di sêwirana rastîn de, dibe ku li gorî hewcedariyên hilberandinê yên perçeya kar û hewcedariyên sêwirana makîneyê guhertin hebin, da ku hewcedariyên parçeyên hilberandinê yên pargîdaniya we bicîh bîne.

Kategoriyên berheman
-

Navenda Makînekirina CNC ya Hişkbûna Bilind a VC Series bi ...
-

Rêbernameya Xêzikî ya Stûna Tevgera Horizontal a Series HP...
-

Rêbernameya Xêzikî ya Stûna Tevger a Horizontal a Series HT...
-

Çêkirina CNC ya Çar-track a Giran a VS Series...
-

Navenda Makînekirina CNC ya Seriya V bi Hişkbûna Bilind
-

Navenda Makînekirina CNC ya Stûna Duqat a Seriya X
-

Navenda Makînekirina CNC ya 5-Eksenî ya Horizontal TKG1600
-

Navenda Komposit a CNC Vertical Turning û Frezkirinê...
-

Navenda Makînekirina CNC ya Leza Bilind GM Series
-

Frezkirina CNC ya Leza Bilind GT Series
-

Torneya CNC ya Dual-Spindle SK32
-

Navenda Makînekirina Vertikal a CNC RFTV510 Ji Bo Tekeran...