


Makîneya Frezkirinê ya Serê Dijber a BOSM-5020-5Z
1Bikaranîna alavan:
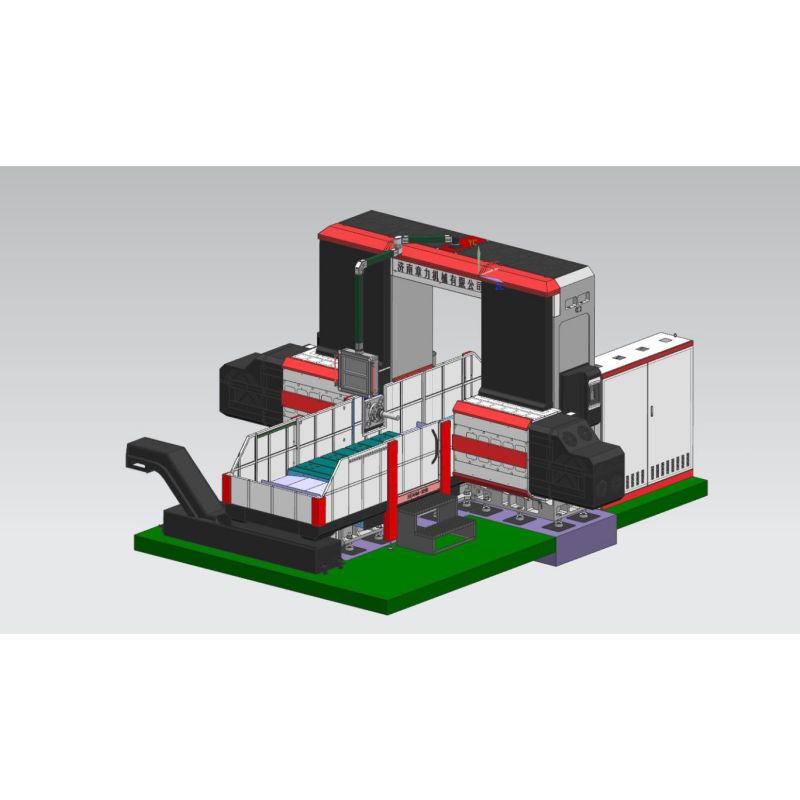
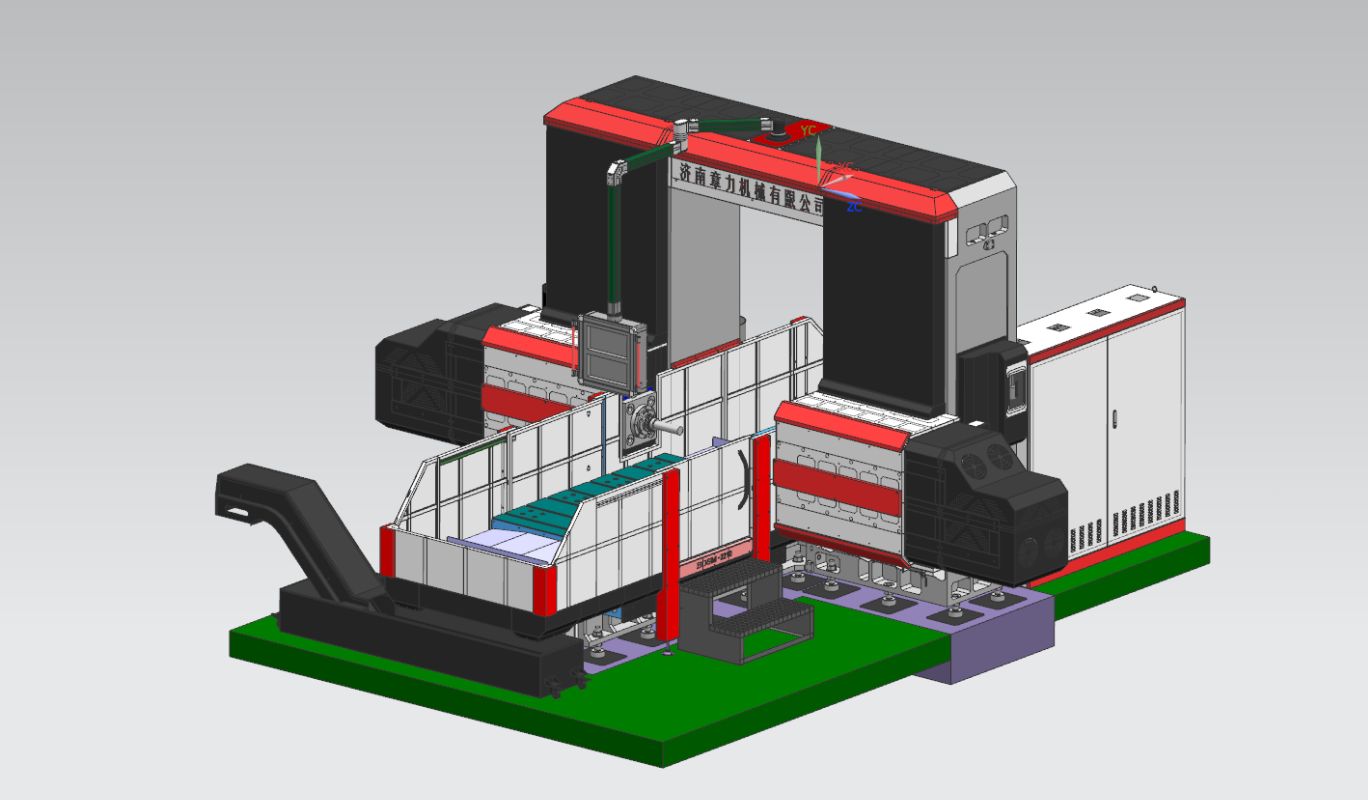
BOSM-5020-5Z Makîneya mobîl a du-stûnî ya serî bi serî ya CNC, makîneyeke taybet e ji bo perçeyên kar ên simetrîk ên makîneyên endezyariyê. Makîne bi maseyeke kar a taybetî ya guhêzbar û du setên beranên horizontal ve hatîye stendin, ku dikare qulkirin, frezkirin, qulkirin û pêvajoyên din ên perçeyê kar di nav rêza lêdana bi bandor de pêk bîne, perçeyê kar dikare di carekê de li cîhê xwe were pêvajo kirin (hewceyî kelepçekirina duyemîn nîne), leza barkirin û dakêşanê ya bilez, leza pozîsyonkirina bilez, rastbûna hilberînê ya bilind û karîgeriya hilberînê ya bilind.
2. Avahiya alavan:
2.1. Pêkhateyên sereke yên Makîneyê
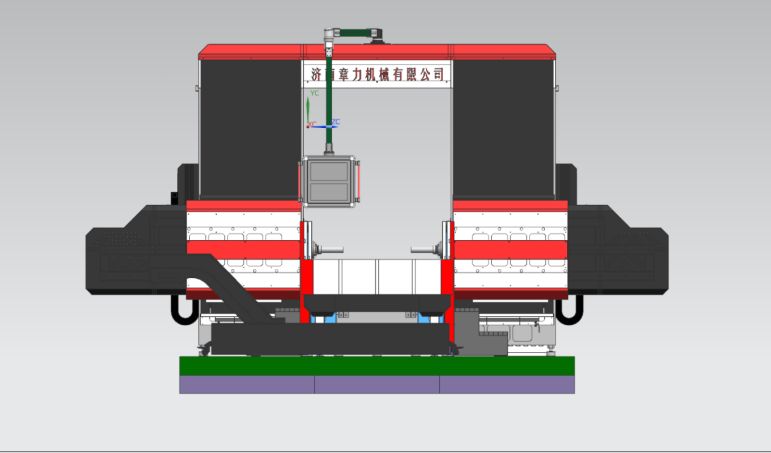
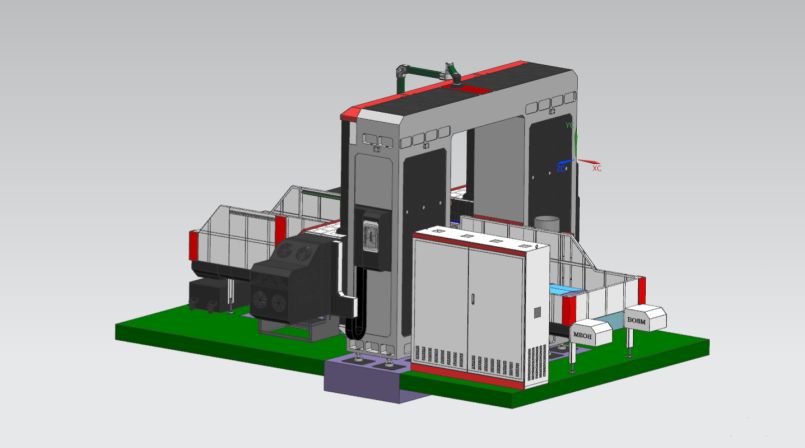
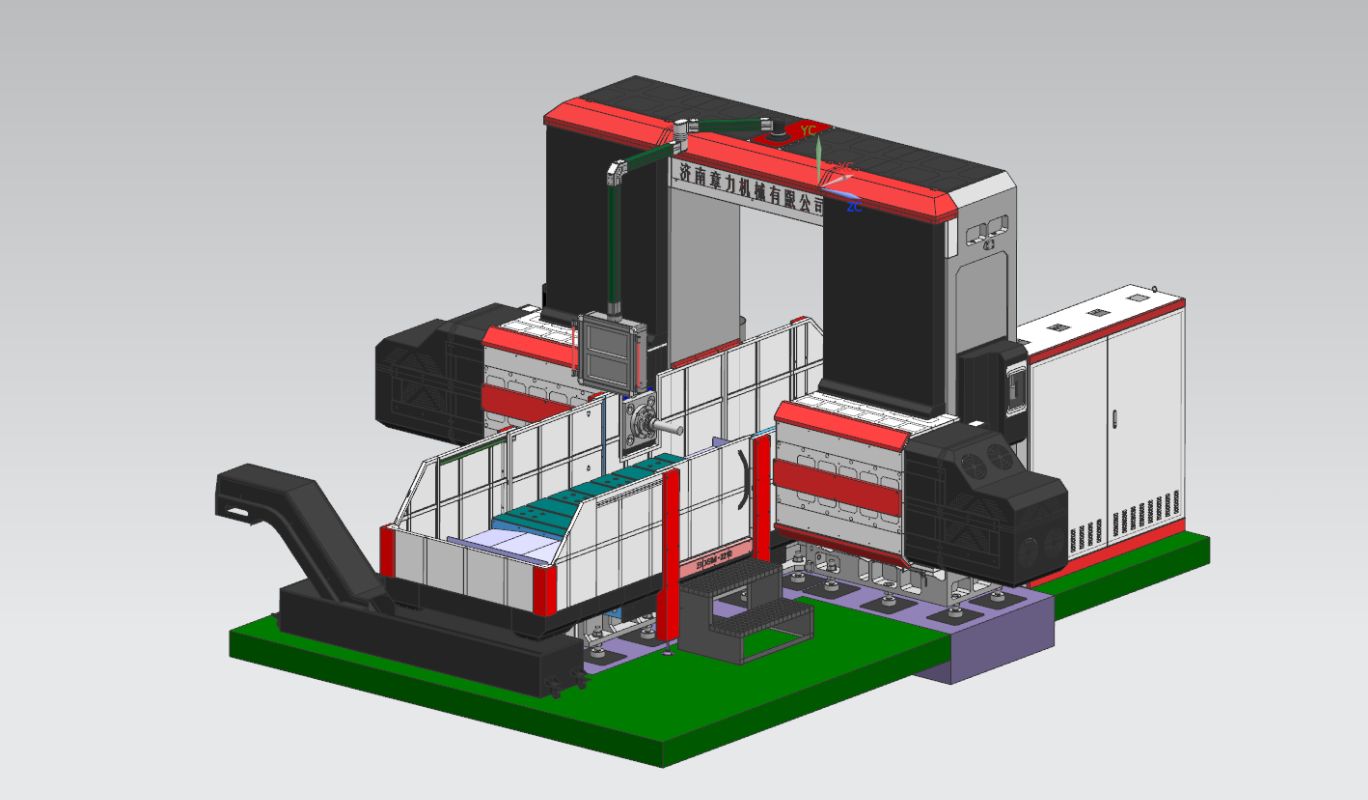
Nivîn, maseya kar, stûnên çep û rast, tîrêj, tîrêjên girêdana gantry, zincîr, beran, û hwd., hemî ji qalibkirina qûma rezîn, qalibkirina hesinê gewr 250 ya bi kalîte bilind têne çêkirin, di çala qûma germ de têne germ kirin → pîrbûna lerizînê → germkirina firnê → pîrbûna lerizînê → makîneya hişk → pîrbûna lerizînê → germkirina firnê → pîrbûna lerizînê → qedandin, stresa neyînî ya parçeyan bi tevahî ji holê radike, û performansa parçeyan sabît dihêle. Nivîna sabît, stûnên çep û rast, gantry, û maseya kar dimeşin; Makîneyê fonksiyonên frezkirin, qulkirin, qulkirin, qulkirin, noqkirin, lêdan û yên din hene, rêbaza sarkirina amûrê sarkirina derveyî ye, Makîne 5 eksên xwarinê dihewîne, ku dikarin girêdana 4-eksen, çalakiya yek-eksen a 5-eksen, 2 serên hêzê, eksena Makîneyê û serê hêzê di wêneyê jêrîn de têne nîşandan.
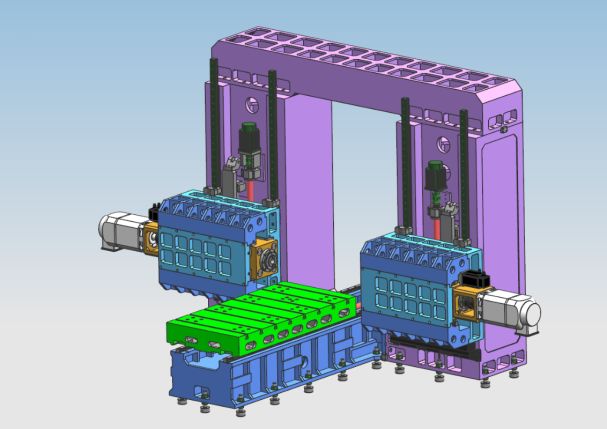
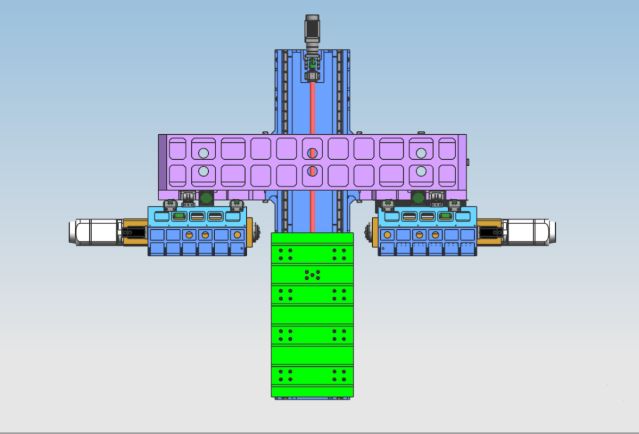
2.2. Avahiya sereke ya beşa xwarina veguheztina axî
2.2.1. X-eksen: Maseya kar li ser rêhesinê rêber ê nivîna sabît bi alî ve dizivire.
Veguhestina X-eksen: Motora servo ya AC û kêmkera planetarya ya rastbûna bilind têne bikar anîn da ku maseya xebatê bi rêya veguheztina pêça topê ve bimeşînin da ku tevgera xêzikî ya X-eksen pêk bînin.
Forma rêberiya rêhesinê: du rêhesinên rêberiya xêzikî yên rastbûna bihêz danîn
2.2.2.Eksena Y1: Serê hêzê û berek li aliyê pêşiyê yê stûnê bi awayekî vertîkal têne sazkirin, û li ser rêhesina rêber a stûnê çep û rastê bi hev re diçin.
Veguhestina axe-Y1: Motora servo ya AC ji bo ajotina pêça topê tê bikar anîn da ku zincîrê bimeşîne da ku biçe, û tevgera xêzikî ya axe-Y1 pêk bîne.
Forma rêhesinê ya rêber: 4 perçe ji rêhesinên rêber ên xêzikî yên celebê 45.
2.2.3.Eksena Y2: Bera duyemîn a serê hêzê li aliyê pêşiyê stûnê bi awayekî vertîkal tê sazkirin, û li ser rêhesina rêber a stûnê çep û rast dizivire.
Veguhestina Y2-eksen: Motora servo ya AC ji bo ajotina pêça topê tê bikar anîn da ku tevgera zincîrê bimeşîne da ku tevgera xêzik a Y1-eksenê pêk bîne.
Forma rêhesinê ya rêber: 4 perçe ji rêhesinên rêber ên xêzik ên 45 celeb
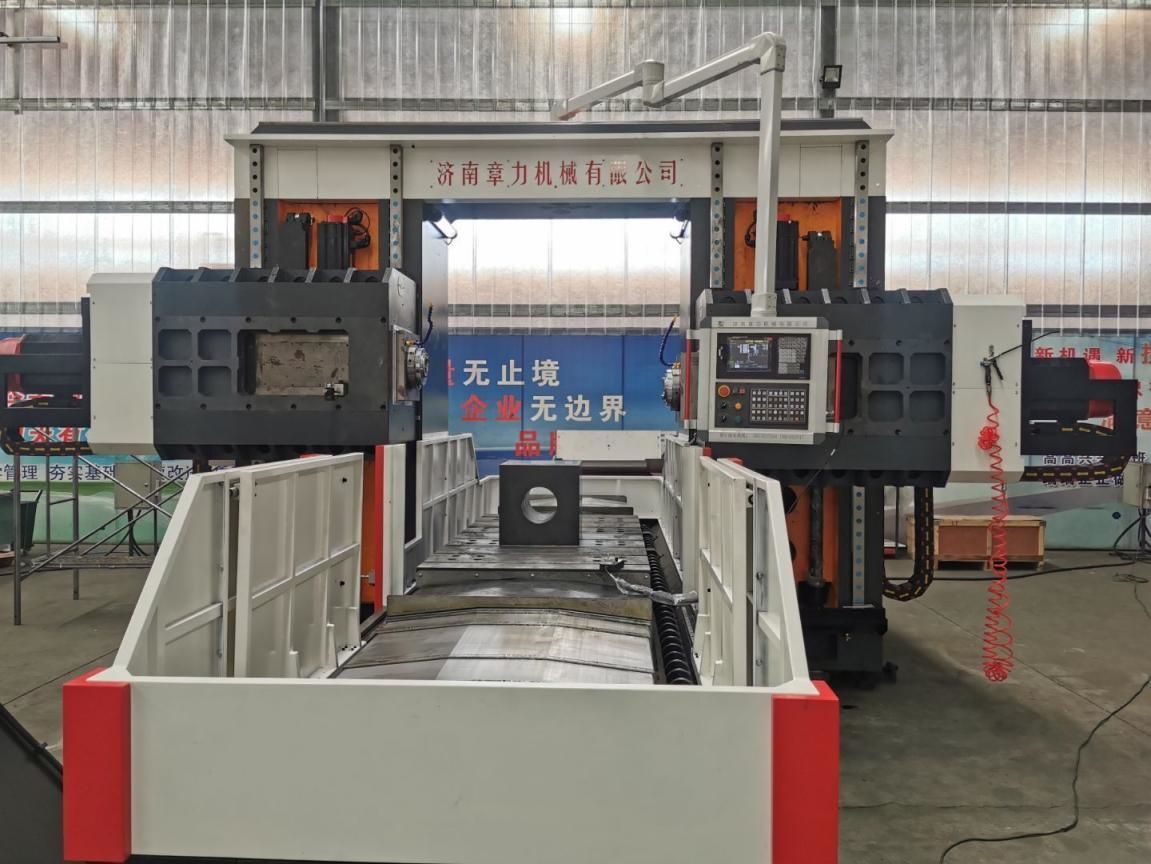
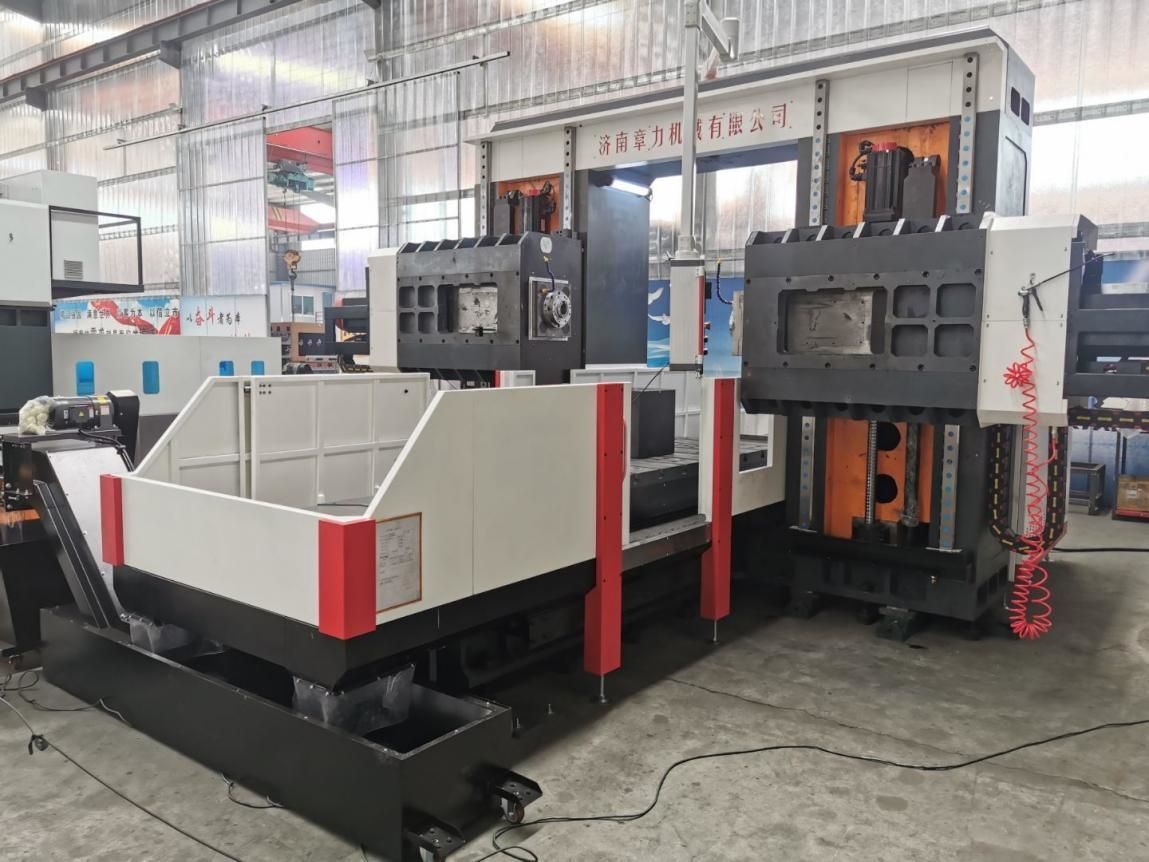
2.2.4. Eksena Z1: Zincîra şemitok a serê hêzê li aliyê pêş ê stûna rastê bi awayekî vertîkal tê sazkirin, û li ser rêhesina rêberiya stûnê jor û jêr dizivire.
Veguhestina Z1-eksê: Motora servo ya AC û kêmkera gerstêrkê ya rastbûna bilind têne bikar anîn da ku berxê bi navgîniya pêça gogê ve biçin da ku tevgera xêzikî ya Z1-eksê fêm bikin.
Forma rêhesinê ya rêber: 2 rêhesinên rêber ên xêzikî yên celebê 65
2.2.5.Eksena Z2: Zincîra slayta serê hêzê li aliyê pêş ê stûna rastê bi awayekî vertîkal tê sazkirin, û li ser rêhesina rêberê stûnê jor û jêr dizivire.
Veguhestina Z1-eksê: Motora servo ya AC û kêmkera gerstêrkê ya rastbûna bilind tê bikar anîn da ku berxê bi navgîniya pêça golê ve biçe da ku tevgera xêzik a Z2-eksê fêm bike.
Forma rêhesinê ya rêber: 2 rêhesinên rêber ên xêzikî yên celebê 65
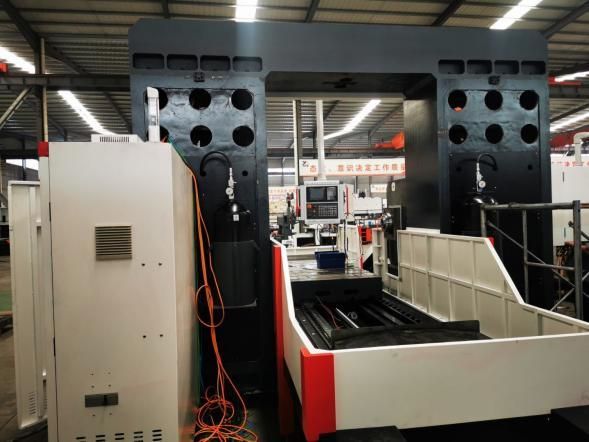
Stûna avêtinê ya HT250 ya bi kalîte bilind, 2 perçe ji rêlên rêberiya xêzikî yên giran ên 65 celeb
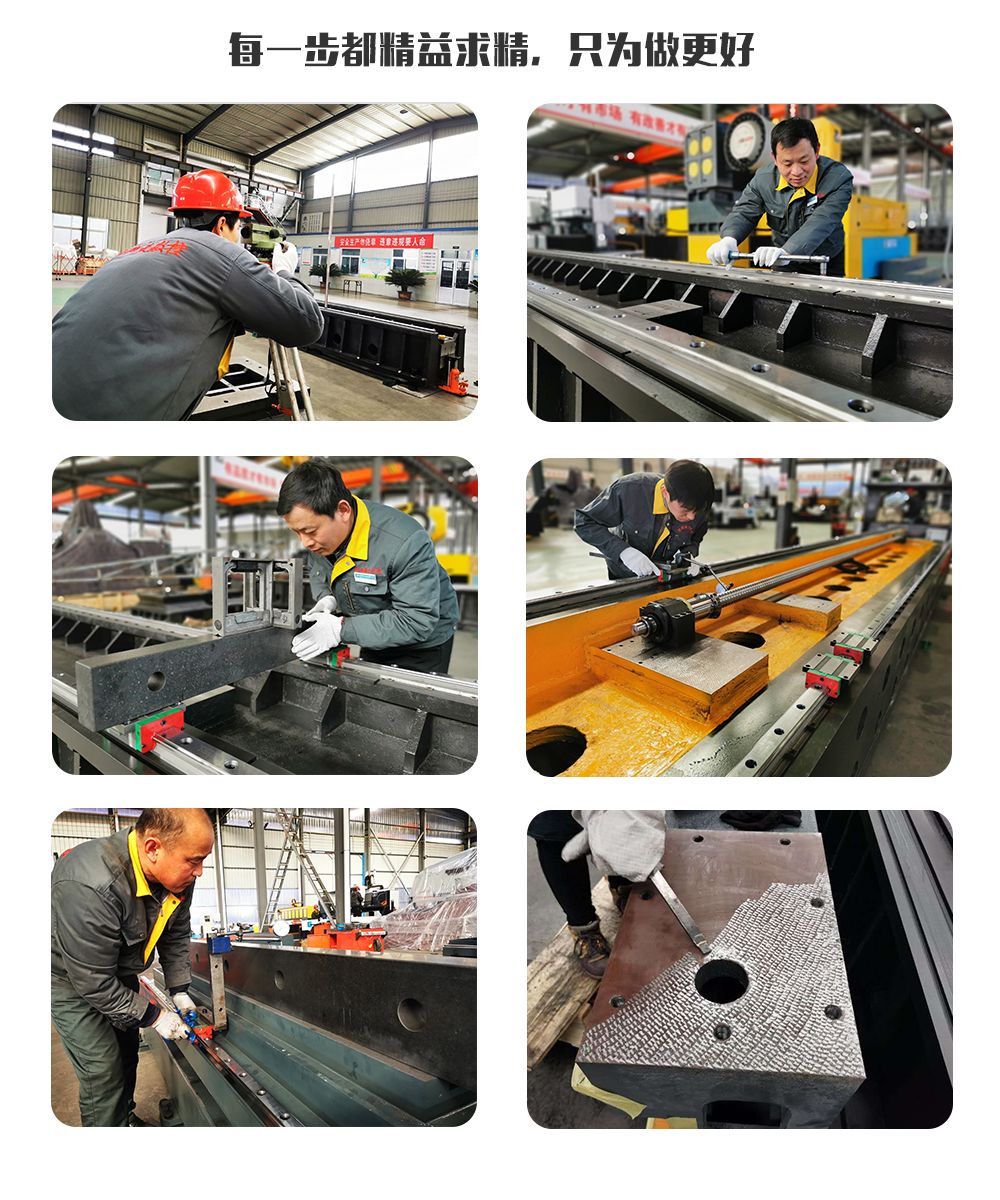
Serê hêzê yê qulkirin û frezkirinê (tevî serên hêzê 1 û 2) beranekî çargoşeyî yê tevlihev e, û rêça tevgerê ji hêla 4 rêberên roller ên xêzik ve tê rêve kirin. Ajokar motorek servo AC bikar tîne da ku cotek pêçên topê yên rastîn bimeşîne. Makîne bi barek hevsengiya nîtrojenê ve hatî çêkirin. , Kapasîteya hilgirtinê ya serê makîneyê li ser motora pêç û servo kêm bike. Motora Z-eksen fonksiyonek frena otomatîk heye. Di rewşa qutbûna elektrîkê de, frena otomatîk dê şafta motorê bi hişkî bigire da ku ew nikaribe bizivire. Dema ku dixebite, dema ku bita sondajê li perçeya kar nekeve, ew ê bi lez bixîne; dema ku bita sondajê li perçeya kar bikeve, ew ê bixweber biguhezîne xwarina xebatê. Dema ku bita sondajê dikeve nav perçeya kar, ew ê bixweber biguhezîne paşvegerandina bilez; dema ku dawiya bita sondajê ji perçeya kar derdikeve û digihîje pozîsyona diyarkirî, ew ê biçe pozîsyona qula din da ku gerandina otomatîk pêk bîne. Û ew dikare fonksiyonên kolandina qulên kor, frezkirin, çemberkirin, şikandina çîpê, rakirina çîpê ya otomatîk, hwd. pêk bîne, ku hilberîna kedê baştir dike.
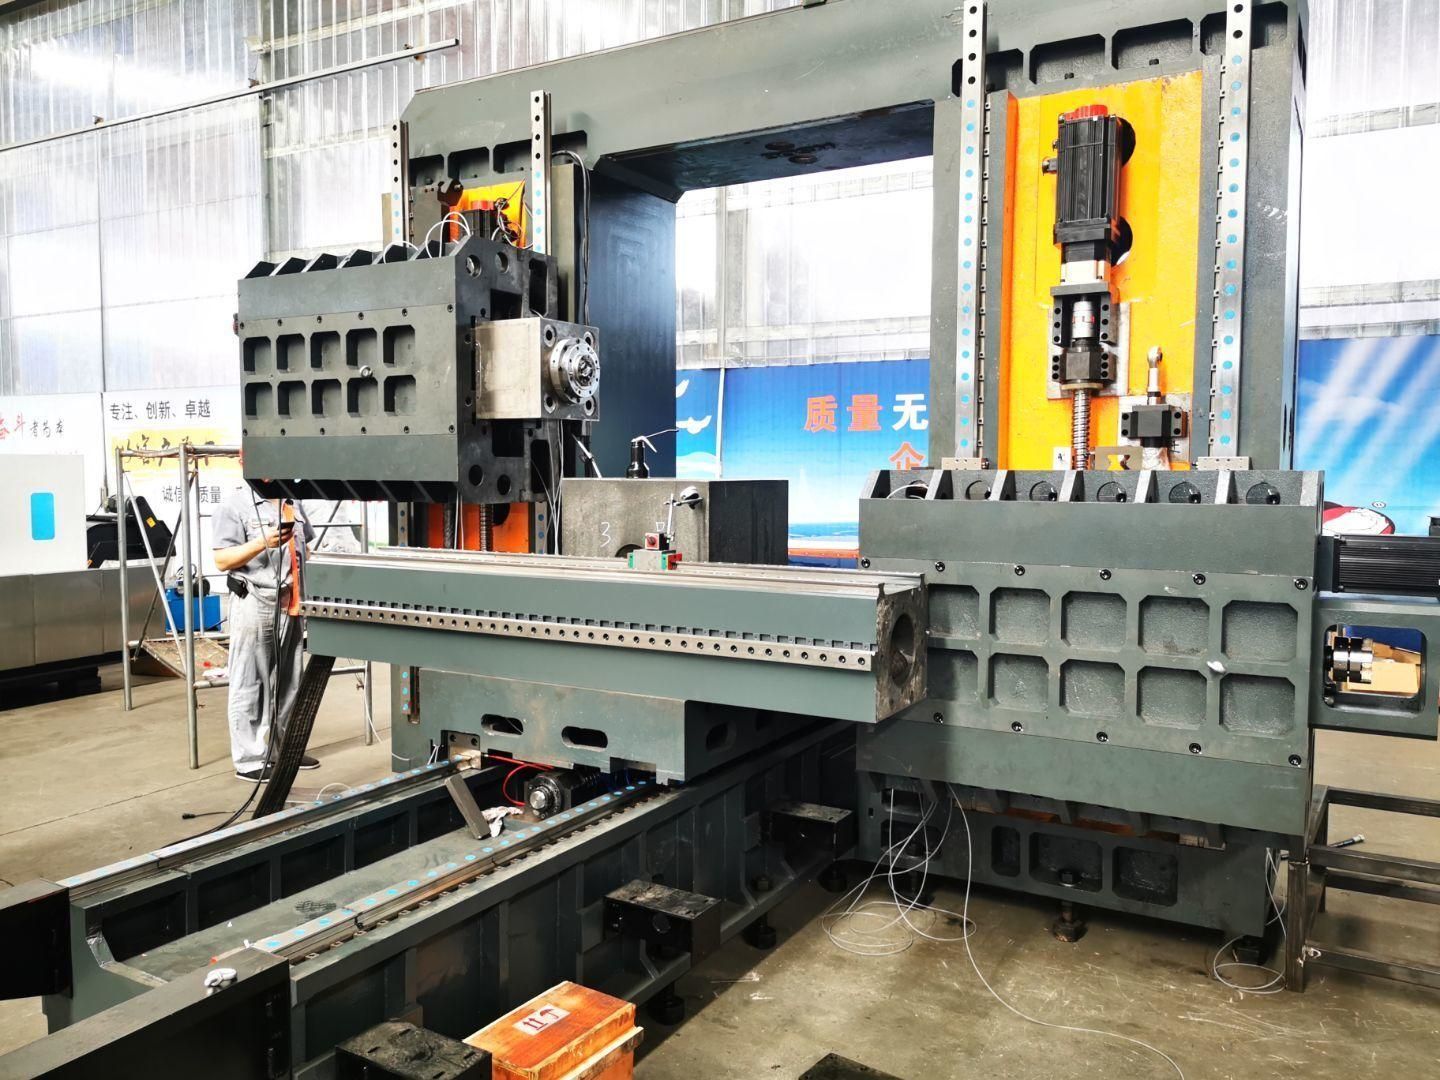
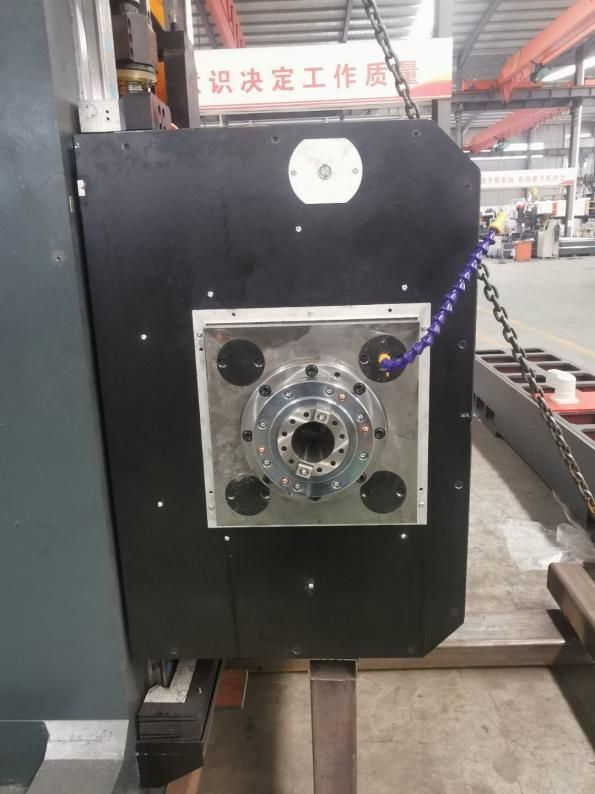
Serê hêza beranê ya çargoşeyî ya pêkhatî ya 500 mm bi lêdana lêdanî, rêberên xêzikî li şûna pêvekên kevneşopî bikar tîne da ku rastbûna rêberiyê pir baştir bike û di heman demê de hişkbûna beranê ya çargoşe jî biparêze.
2.3. Rakirina çîpan û sarkirin
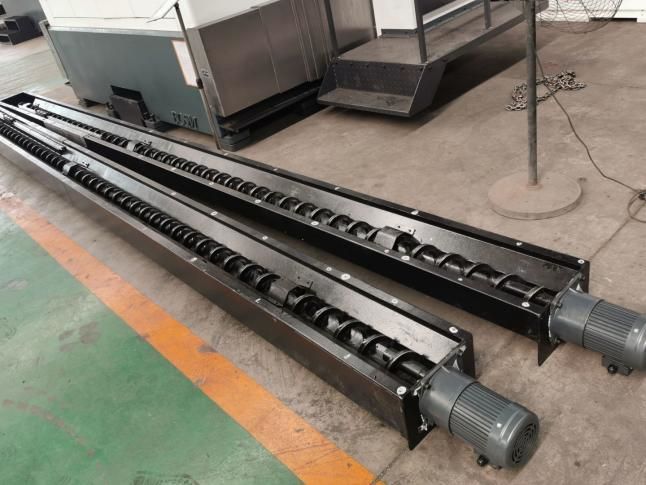
Li her du aliyên binê maseya kar, konveyorên çîpên zincîrî yên spiral û pêçayî hatine sazkirin, û çîp dikarin di dawiyê de bi du qonaxên plakayên zincîrî û spiral bixweber ber bi konveyora çîpê ve werin veguheztin da ku hilberîna şaristanî pêk were. Di depoya sarincokê ya konveyora çîpê de pompeyek sarkirinê heye, ku dikare ji bo sarkirina derveyî ya amûrê were bikar anîn da ku performans û temenê karûbarê amûrê were misoger kirin, û sarincok dikare were vegerandin.
3Sîstema kontrola hejmarî ya dîjîtal a tevahî:
3.1. Bi fonksiyona şikandina çîpê, dema şikandina çîpê û çerxa şikandina çîpê dikare li ser navrûya mirov-makîneyê were saz kirin.
3.2. Bi fonksiyona rakirina amûran ve hatîye sazkirin, mesafeya rakirina amûran dikare li ser navrûya mirov-makîneyê were saz kirin. Dema ku mesafeya hatî bidestxistin, amûr bi lez tê rakirin, dû re perçeyên çopê têne avêtin, û dû re ew bi lez ber bi rûyê qulkirinê ve tê şandin û bixweber vediguhere kar.
3.3. Qutiya kontrola xebitandina navendî û yekîneya destan pergala kontrola hejmarî bikar tînin û bi navbeynkariya USB û dîmendera krîstala şile ya LCD-yê ve hatine sazkirin. Ji bo hêsankirina bernamekirin, hilanîn, nîşandan û ragihandinê, navbeynkariya xebitandinê fonksiyonên wekî diyaloga mirov-makîneyê, telafîkirina xeletiyan, û alarma otomatîk hene.
3.4. Amûr xwedî fonksiyona pêşdîtin û ji nû ve vekolîna pozîsyona qulê berî pêvajoyê ye, û xebitandin pir hêsan e.
4Rûnê otomatîk
Cotên rêberên rêhesinî yên xêzikî yên rastbûna makîneyê, cotên pêçên topê yên rastbûna rastbûnê û cotên din ên tevgera rastbûna bilind bi pergalên rûnkirinê yên otomatîkî ve hatine stendin. Pompa rûnkirinê ya otomatîk rûnê zextê derdixe, û odeya rûnê rûnkirinê ya hejmarî dikeve nav rûnê. Piştî ku odeya rûnê bi rûn tijî dibe, dema ku zexta pergalê digihîje 1.4-1.75Mpa, guhêrbarê zextê di pergalê de tê girtin, pomp radiweste, û valva dakêşanê di heman demê de vala dibe. Dema ku zexta rûnê di rê de ji 0.2Mpa kêmtir dibe, rûnkerê hejmarî dest bi dagirtina xala rûnkirinê dike û dagirtina rûnê temam dike. Ji ber dabînkirina rast a rûnê ya enjeksiyonerê rûnê hejmarî û tespîtkirina zexta pergalê, dabînkirina rûnê pêbawer e, piştrast dike ku li ser rûyê her cotek kînematîk fîlimek rûn heye, sürtûn û aşîn kêm dike, û pêşî li zirara li avahiya hundurîn a ji ber germbûna zêde digire. , ji bo misogerkirina rastbûn û temenê Makîneyê. Li gorî cotek rêberên rêhesinî yên xêzkirî, cotek rêberên rêhesinî yên xêzikî yên ku di vê Makîneyê de têne bikar anîn rêzek avantaj hene:
① Hestiyariya tevgerê zêde ye, katsayiya xişandinê ya rêhesina rêbernameya gerok piçûk e, tenê 0.0025 ~ 0.01, û hêza ajotinê pir kêm dibe, ku tenê bi 1/10 ya makîneyên asayî re wekhev e.
② Cûdahiya di navbera xişandina dînamîk û statîk de pir piçûk e, û performansa şopandinê pir baş e, ango, navbera demê di navbera sînyala ajotinê û çalakiya mekanîkî de pir kurt e, ku ev yek ji bo baştirkirina leza bersivê û hesasiyeta pergala kontrola hejmarî guncan e.
③ Ew ji bo tevgera xêzikî ya bilez minasib e, û leza wê ya tavilê nêzîkî 10 carî ji ya rêwiyên rêberê yên lêdanê bilindtir e.
④ Ew dikare tevgera bêveqetandî pêk bîne û hişkbûna tevgerê ya pergala mekanîkî baştir bike.
⑤Ji hêla hilberînerên profesyonel ve hatî hilberandin, ew xwedî rastbûnek bilind, pirrengiya baş û lênêrîna hêsan e.
5.Muayeneya lazerê ya sê-eksenî:
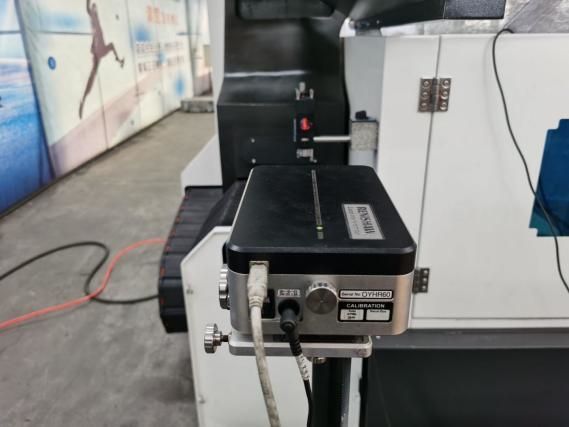
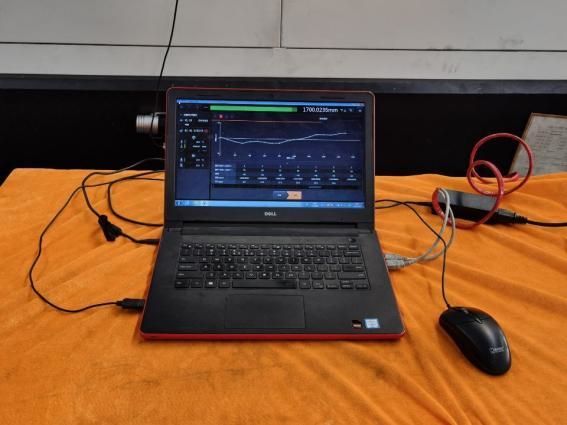
Her makîneyek Bosman ji hêla interferometreya lazer a şîrketa RENISHAW li Keyaniya Yekbûyî ve tê kalibr kirin da ku xeletiya pitch, paşveçûn, rastbûna pozîsyonkirinê, rastbûna pozîsyonkirina dubare, û hwd. bi rastî were vekolandin û telafî kirin, da ku aramiya dînamîk, statîk û rastbûna pêvajoyê ya makîneyê were misoger kirin. Kontrola topê Her makîneyek topek ji şîrketa RENISHAW ya Brîtanî bikar tîne da ku rastbûna dorhêla rastîn û rastbûna geometrîkî ya makîneyê kalibr bike, û di heman demê de ceribandinên birrîna dorhêl bike da ku rastbûna makînekirina 3D û rastbûna dorhêl a makîneyê were misoger kirin.
6Jîngeha bikaranîna makîneyê:
6.1. Pêdiviyên jîngehê yên bikaranîna alavan
Parastina germahiya hawîrdorê di astek sabît de ji bo makînekirina rastîn faktorek girîng e.
(1) Pêdiviyên germahiya hawîrdorê yên berdest ji -10°C heta 35°C ne, dema ku germahiya hawîrdorê 20°C be, divê şilbûn ji %40 heta %75 be.
(2) Ji bo ku rastbûna statîk a Makîneyê di nav rêza diyarkirî de bimîne, pêdivî ye ku germahiya hawîrdorê ya çêtirîn di navbera 15°C û 25°C de be, û cudahiya germahiyê divê ji ±2°C/24 demjimêran derbas nebe.
6.2. Voltaja dabînkirina hêzê: 3 qonax, 380V, di navbera guherîna voltaja ±%10 de, frekansa dabînkirina hêzê: 50HZ.
6.3. Ger voltaja li qada bikaranînê ne aram be, divê Makîne bi dabînkirina hêzê ya sabît were sazkirin da ku xebata normal a Makîneyê misoger bike.
6.4. Divê Makîne xwedî erdgiriyeke pêbawer be: têla erdgiriyê têlek sifir be, divê çapa têlê ji 10 mm² kêmtir nebe, û berxwedana erdgiriyê jî divê ji 4 ohm kêmtir be.
6.5. Ji bo misogerkirina performansa xebata normal a alavan, heke hewaya pêçayî ya çavkaniya hewayê nikaribe hewcedariyên çavkaniya hewayê bicîh bîne, divê komek cîhazên paqijkirina çavkaniya hewayê (nemkirin, paqijkirina rûn, fîltrekirin) berî têketina hewayê ya Makîneyê werin zêdekirin.
6.6. Ji bo rêgirtina li têkçûna hilberîna Makîneyê an jî windabûna rastbûna Makîneyê, alavan ji tîrêjên rojê yên rasterast, çavkaniyên lerizîn û germê, jeneratorên frekanseke bilind, makîneyên qeymaqê yên elektrîkê û hwd. dûr bigirin.
7Parametreyên teknîkî:
| Cins | 5020-5Z | |
| Mezinahiya herî zêde ya karê pêvajoyê | Dirêjahî × firehî × bilindahî (mm) | 5000×2000×2500 |
| Xwarina herî zêde ya Gantry | Firehî (mm) | 2300 |
| mezinahiya maseya xebatê | Dirêjahî X Firehî (mm) | 5000*2000 |
| Gerandina maseyê | Maseya kar paş û pêş diçe (mm) | 5000 |
| Rakirina du ram jor û jêr | Lêdana jor û jêr a ram (mm) | 2500 |
| Serê qulkirinê yê celebê ram ê horizontal yek serê hêzê du | Hejmar (2) | 2 |
| Serê qulkirinê yê celebê ram ê horizontal yek serê hêzê du | Konîkbûna milê | BT50 |
| Leza milê (r/min) | 30~5000 | |
| Hêza motora servo spindle (kw) | 37*2 | |
| Dûrahiya di navbera navendên serê pozê her du milên de (mm) | 1500-2500mm | |
| Lêdana çep û rastê ya yekane ya bergê (mm) | 500 | |
| Lêdana çep û rastê ya ducarî (mm) | 1000 | |
| Rastbûna Pozîsyonê ya Dualî | 300mm*300mm | ±0.025 |
| Rastbûna pozîsyona dubarekirina du-alî | 300mm*300mm | ±0.02 |
| Giraniya giştî (t) | (nêzîkî) 55 | Giraniya giştî (t) |
Kategoriyên berheman
-

Navenda Makînekirina CNC ya Hişkbûna Bilind a VC Series bi ...
-

Rêbernameya Xêzikî ya Stûna Tevgera Horizontal a Series HP...
-

Rêbernameya Xêzikî ya Stûna Tevger a Horizontal a Series HT...
-

Çêkirina CNC ya Çar-track a Giran a VS Series...
-

Navenda Makînekirina CNC ya Seriya V bi Hişkbûna Bilind
-

Navenda Makînekirina CNC ya Stûna Duqat a Seriya X
-

Navenda Makînekirina CNC ya 5-Eksenî ya Horizontal TKG1600
-

Navenda Komposit a CNC Vertical Turning û Frezkirinê...
-

Navenda Makînekirina CNC ya Leza Bilind GM Series
-

Frezkirina CNC ya Leza Bilind GT Series
-

Torneya CNC ya Dual-Spindle SK32
-

Navenda Makînekirina Vertikal a CNC RFTV510 Ji Bo Tekeran...