


BOSM - Makîneya Qulkirin û Borkirinê ya Bi Hejmarê Horizontal
1. Bikaranîna alavan:
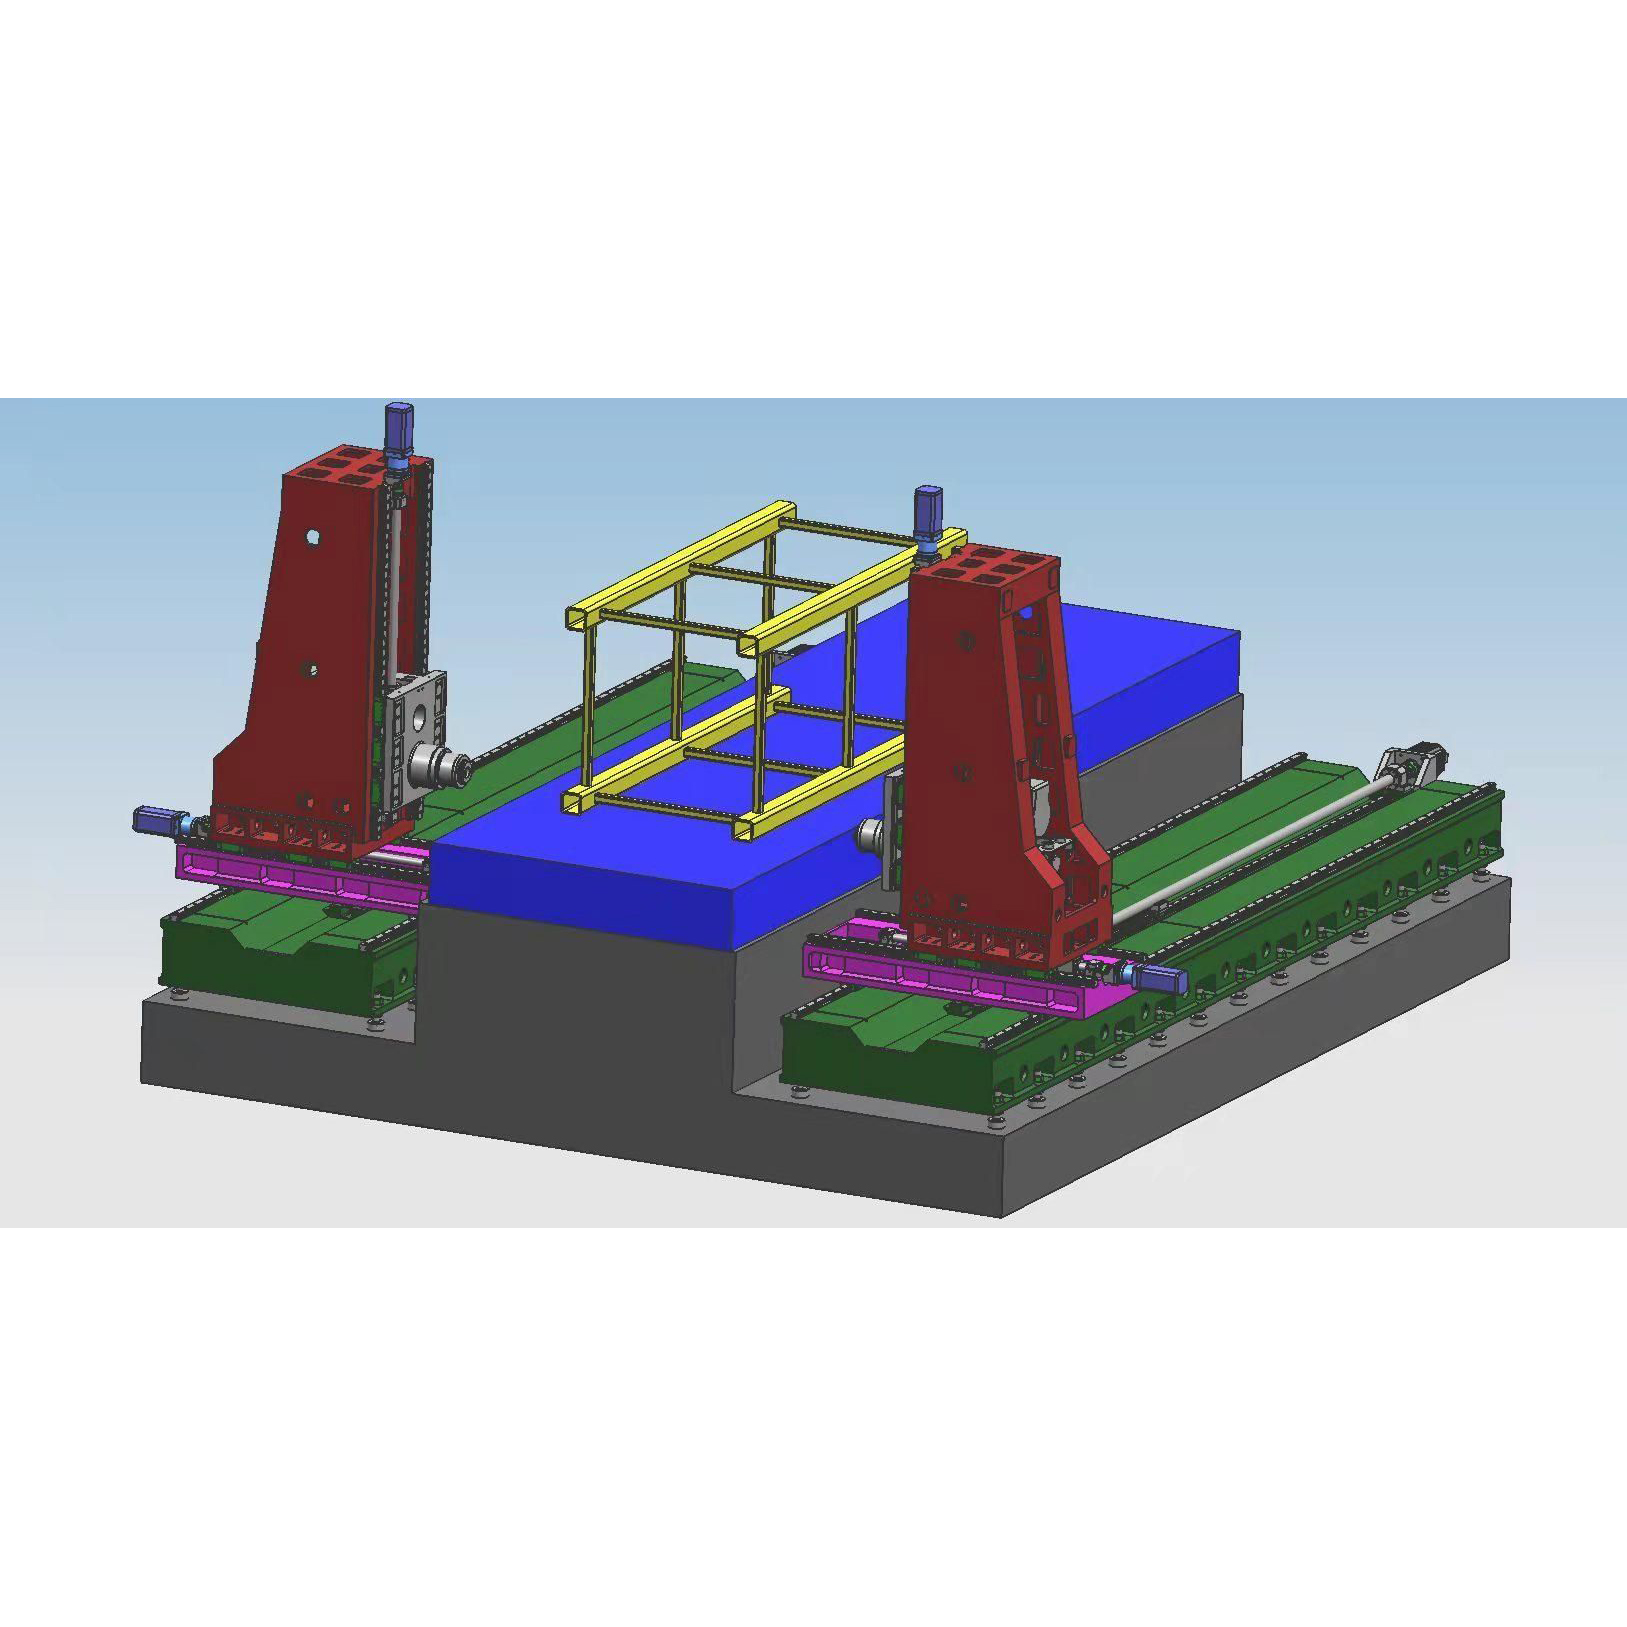
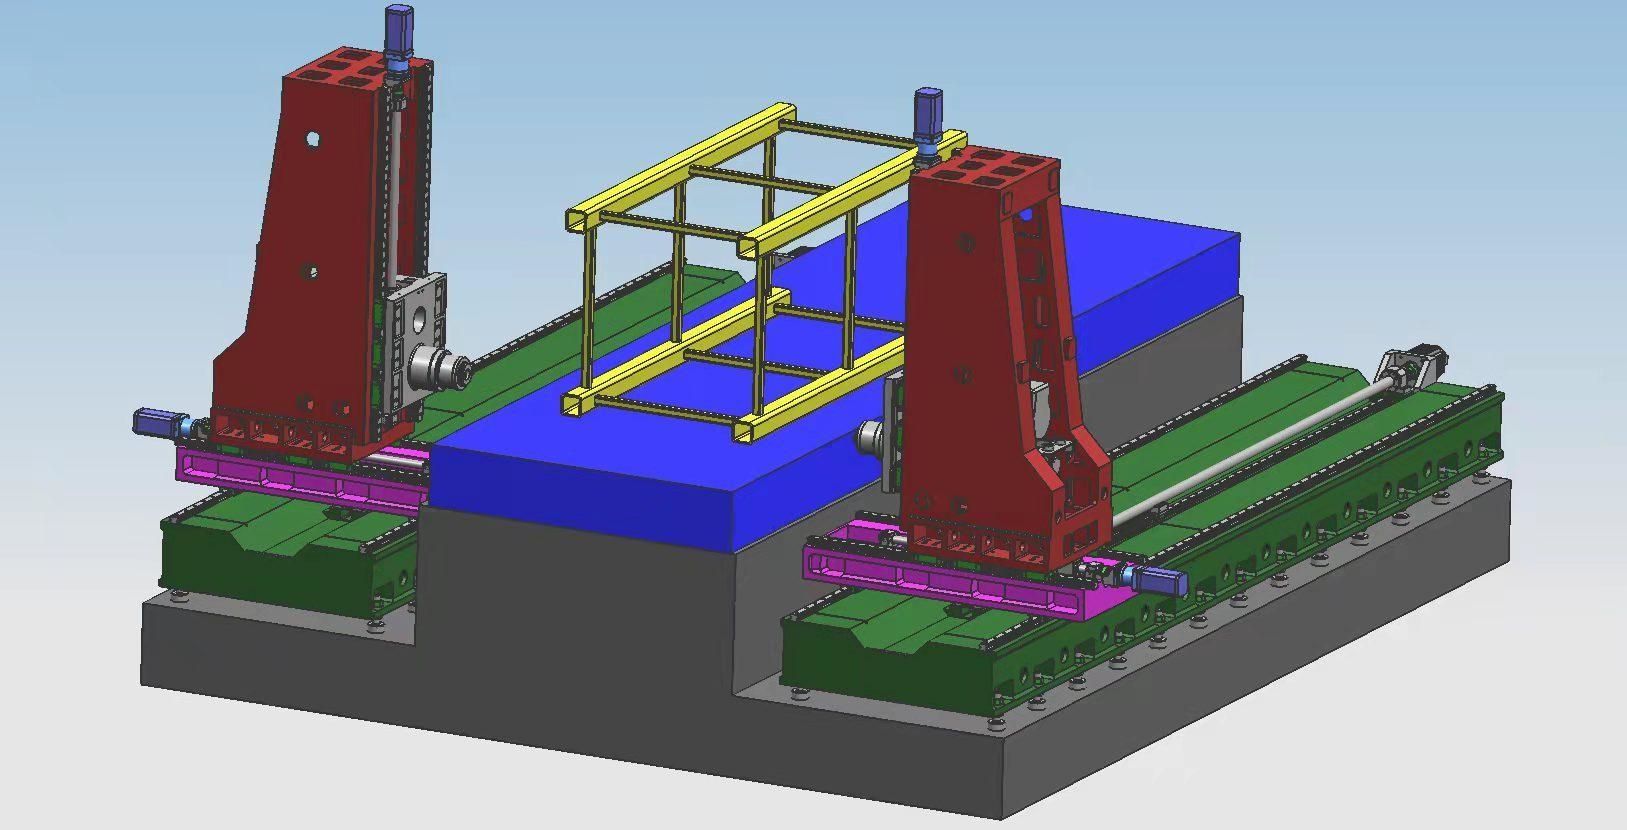
Makîneya qulkirin û kolandina horizontî ya BOSM makîneyek taybetî ye ji bo pargîdaniya we ji bo hilberandina qapaxên krênên bircê. Makîne bi 2 setên serên hêza qulkirin û kolandina horizontî ve hatî çêkirin, ku dikarin qulkirin, frezkirin û kolandina perçeyên kar di nav rêza lêdana bi bandor de pêk bînin. Birîn û pêvajoyên din, leza pozîsyona alavan bilez e, rastbûna pêvajoyê bilind e, û karîgeriya pêvajoyê bilind e.
2. Taybetmendiyên avahiya alavan:
2. 1. Pêkhateyên sereke yênMakîne
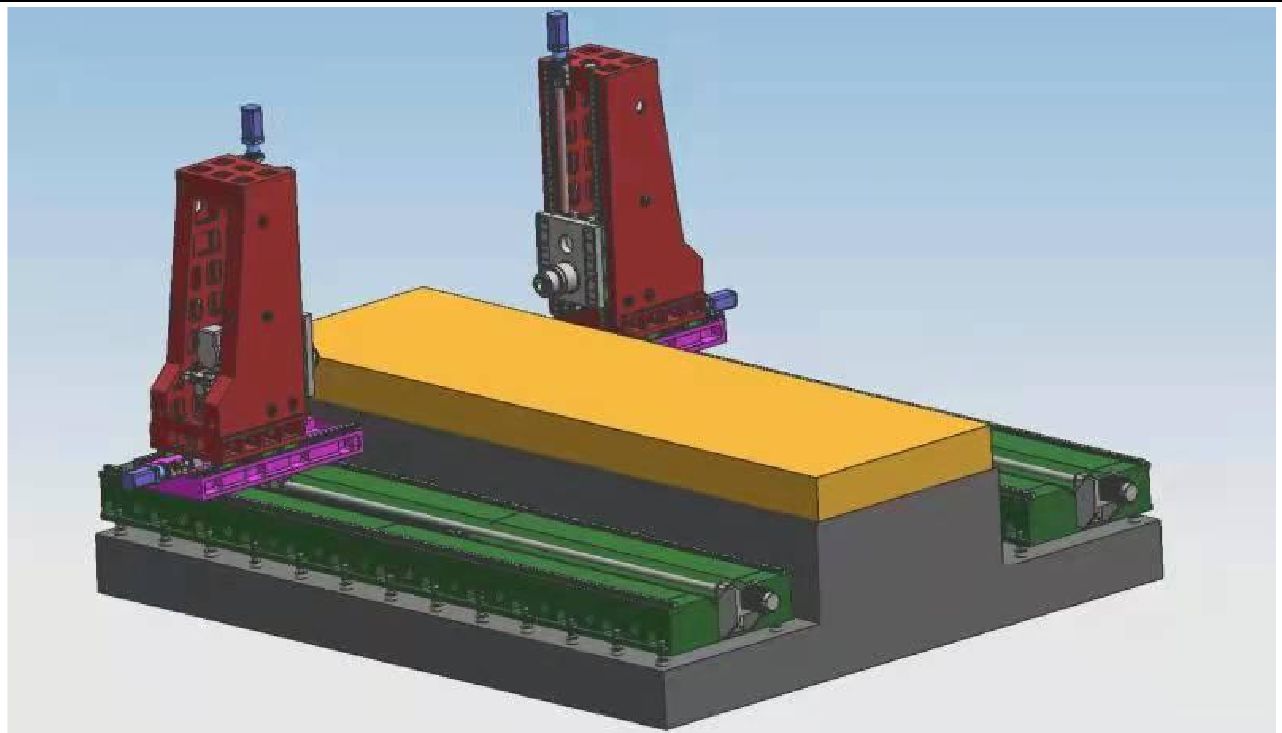
Pêkhateyên sereke yên Makîneyê: nivîn, maseya xebatê, stûnên çep û rast, zîn, beran, û hwd., perçeyên mezin ji qalibkirina qûma rezîn, qalibkirina hesinê gewr 250 ya bi kalîte bilind têne çêkirin, di çala qûma germ de têne germ kirin → pîrbûna lerizînê → germkirina firna germ → pîrbûna lerizînê → makîneya hişk → pîrbûna lerizînê → germkirina firnê → pîrbûna lerizînê → qedandin da ku bi tevahî stresa neyînî ya perçeyan ji holê were rakirin û performansa perçeyan sabît bimîne. Maseya xebatê ya alavan sabît e, û serên hêzê li her du aliyan dikarin di rêwerzên pêş û paş ên bingehê de bizivirin; Makîne xwedî fonksiyonên wekî qulkirin, kolandin, noqkirin, lêdan, û hwd. Rêbaza sarkirinê ya amûrê sarkirina navxweyî û sarkirina derveyî ye. Makîne 5 eksên xwarinê, 2 serên hêzê yên birînê dihewîne, ku dikarin di heman demê de bi 5 eksan re werin senkronîze kirin, an jî dikarin yek-tevger bin. Rêbaza eksî ya Makîneyê û serê hêzê di wêneyê jêrîn de têne nîşandan.
2. 2 Avahiya sereke ya beşa xwarina veguheztina axî
2.2.1 Eksena X: Serê hêzê bi awayekî alîgir li ser rêhesina rêber a bingehê dizivire.
Ajotina X1-eksen: Motora servo ya AC û kêmkera gerstêrkê ya rastbûna bilind tê bikar anîn da ku serê hêzê bi rêya ajokera pêça topê ve bimeşîne da ku tevgera xêzikî ya X-eksenê pêk bîne.
Veguhestina X2-eksen: Motora servo ya AC û kêmkera gerstêrkê ya rastbûna bilind ji bo ajotina serê hêzê bi rêya veguheztina pêça topê tê bikar anîn da ku tevgera xêzikî ya X-eksenê pêk bîne.
Forma rêhesinî ya rêber: Du rêhesinî yên xêzikî yên rastbûna bihêz-bilind li ser bingeha firehkirî hatine xêzkirin.
2.2 eksena Y1: Serê hêzê li ser stûnê jor û jêr dizivire.
Ajotina eksê Y1: Motora servo ya AC-ê bikar bînin da ku tevgera xêzikî ya eksê Y1-ê pêk bînin da ku bi navgîniya pêça gogê ve bimeşînin. Forma rêhesinê ya rêber: 4 perçe ji rêhesinên rêber ên xêzikî yên 45 celeb.
2.2.3 eksê Y2: Serê hêzê li ser stûnê ber bi jor û jêr ve dizivire.
Veguhestina Y2-eksê: Motora servo ya AC-ê ji bo ajotina bi navgîniya pêça topê tê bikar anîn da ku tevgera xêzik a Y1-eksê pêk bîne.
Forma rêhesinê ya rêber: 4 perçe ji rêhesinên rêber ên xêzikî yên celebê 45.
2.2.4 Eksena Z1: Serê hêzê li ser kursiyê paş û pêş dizivire.
Veguhestina eksena Z1: Motora servo ya AC û kêmkera planetarya ya rastbûna bilind têne bikar anîn da ku tevgerê bi navgîniya pêça topê ve bimeşînin da ku tevgera xêzikî ya eksena Z1-ê pêk bînin.
2.2.5 Eksena Z2: Serê hêzê li ser kursiyê paş û pêş dizivire.
Veguhestina Z2-eksen: Motora servo ya AC û kêmkera planetarya ya rastbûna bilind têne bikar anîn da ku tevgerê bi navgîniya pêça topê ve bimeşînin da ku tevgera xêzikî ya Z2-eksenê pêk bînin.
2.3. Rakirina çîpan û sarkirin
Li her du aliyan di bin maseya kar de konveyorên çîpên zincîrî yên raxistî hene, û çîpên hesin dikarin di dawiyê de werin avêtin nav konveyora çîpê da ku hilberîna şaristanî pêk were. Pompeyek sarkirinê di depoya sarincokê ya konveyora çîpê de heye, ku dikare ji bo sarkirina navxweyî + sarkirina derveyî ya amûrê were bikar anîn da ku performans û temenê karûbarê amûrê were misoger kirin, û sarincok dikare were vegerandin.
3Sîstema kontrola hejmarî ya dîjîtal a tevahî:
3.1. Bi fonksiyona şikandina çîpê, dema şikandina çîpê û çerxa şikandina çîpê dikare li ser navrûya mirov-makîneyê were saz kirin.
3.2. Bi fonksiyona rakirina amûran, mesafeya rakirina amûran dikare li ser navrûya mirov-makîneyê were danîn. Dema ku mesafeya hatî bidestxistin, amûr dê bi lez were rakirin, û dûv re perçeyên çopê dê werin avêtin, û dûv re bi lez ber bi rûyê qulkirinê ve werin şandin û bixweber werin veguheztin bo xebatê.
3.2. Qutiya kontrola xebitandina navendî û yekîneya destan pergala kontrola hejmarî bikar tînin û bi navbeynkariya USB û dîmendera krîstala şile ya LCD-yê ve hatine sazkirin. Ji bo hêsankirina bernamekirin, hilanîn, nîşandan û ragihandinê, navbeynkariya xebitandinê fonksiyonên wekî diyaloga mirov-makîneyê, telafîkirina xeletiyan, û alarma otomatîk hene.
3.2.. Amûr xwedî fonksiyona pêşdîtin û ji nû ve vekolîna pozîsyona qulê berî pêvajoyê ye, û xebitandin pir hêsan e.
4Rûnê otomatîk
Cotên rêberên rêhesinî yên xêzikî yên rastbûna makîneyê, cotên pêçên topê yên rastbûna rastbûnê û cotên din ên tevgera rastbûna bilind bi pergalên rûnkirinê yên otomatîkî ve hatine stendin. Pompa rûnkirinê ya otomatîk rûnê zextê derdixe, û odeya rûnê rûnkirinê ya hejmarî dikeve nav rûnê. Dema ku odeya rûnê bi rûnê tijî dibe û zexta pergalê digihîje 1.4~1.75Mpa, guhêrbarê zextê di pergalê de tê girtin, pomp disekine, û valva dakêşanê di heman demê de tê valakirin. Dema ku zexta rûnê di rê de ji 0.2Mpa kêmtir dibe, rûnkera hejmarî dest bi dagirtina xala rûnkirinê dike û dagirtina rûnê temam dike. Ji ber mîqdara rast a rûnê ku ji hêla rûnkera hejmarî ve tê peyda kirin û şiyana tespîtkirina zexta pergalê, dabînkirina rûnê pêbawer e û piştrast dike ku li ser rûyê her cotek kînematik fîlimek rûnê heye, ku sürtûn û aşînê kêm dike û pêşî li zirara li avahiya hundurîn a ji ber germbûna zêde digire. , ji bo misogerkirina rastbûn û temenê Makîneyê.
5. Makînejîngeha bikaranînê:
Dabînkirina Hêzê: Sê-qonax AC380V ± 10%, 50Hz ± 1 Germahiya Jîngehê: -10°~ 45°
6Pîvanên qebûlkirinê:
JB/T10051-1999 "Taybetmendiyên Teknîkî yên Giştî ji bo Sîstema Hîdrolîk a Makîneyên Birîna Metal"
7Parametreyên teknîkî:
| Cins | 2050-5Z | |
| Mezinahiya herî zêde ya karê pêvajoyê | Dirêjahî × firehî × bilindahî (mm) | 5000×2000×1500 |
| mezinahiya maseya xebatê | Dirêjahî X Firehî (mm) | 5000*2000 |
| Rêwîtiya rêça bingeha serê hêzê | Biçe paş û pêş (mm) | 5000 |
| Serê hêzê jor û jêr | Lêdana jor û jêr a ram (mm) | 1500 |
|
Serê hêza qulkirinê ya celebê bergê horizontal Serê hêzê 1 2 | Hejmar (2 parçe) | 2 |
| Konîkbûna milê | BT50 | |
| Qûtra qulkirinê (mm) | Φ2-Φ60 | |
| Çatra lêdanê (mm) | M3-M30 | |
| Leza milê (r/min) | 30~3000 | |
| Hêza motora servo spindle (kw) | 22*2 | |
| Rêwîtiya çep û rastê (mm) | 600 | |
| Rastbûna Pozîsyonê ya Dualî | 300mm*300mm | ±0.025 |
| Rastbûna pozîsyona dubarekirina du-alî | 300mm*300mm | ±0.02 |
Kategoriyên berheman
-

Navenda Makînekirina CNC ya Hişkbûna Bilind a VC Series bi ...
-

Rêbernameya Xêzikî ya Stûna Tevgera Horizontal a Series HP...
-

Rêbernameya Xêzikî ya Stûna Tevger a Horizontal a Series HT...
-

Çêkirina CNC ya Çar-track a Giran a VS Series...
-

Navenda Makînekirina CNC ya Seriya V bi Hişkbûna Bilind
-

Navenda Makînekirina CNC ya Stûna Duqat a Seriya X
-

Navenda Makînekirina CNC ya 5-Eksenî ya Horizontal TKG1600
-

Navenda Komposit a CNC Vertical Turning û Frezkirinê...
-

Navenda Makînekirina CNC ya Leza Bilind GM Series
-

Frezkirina CNC ya Leza Bilind GT Series
-

Torneya CNC ya Dual-Spindle SK32
-

Navenda Makînekirina Vertikal a CNC RFTV510 Ji Bo Tekeran...